
在工业巡检与声学测量领域,灵敏度是决定声学成像仪(又称声学相机)能否看见微弱隐患(如微小气体泄漏、早期电力局部放电、机械微弱异响)的核心指标。
由于声学成像仪是集麦克风阵列、信号采集硬件、波束成形算法与视觉融合于一体的复杂系统,其灵敏度的评价维度远比传统单体声级计复杂。这里还藏着一个常见混淆:参数表上的灵敏度(mV/Pa 或 dBV/Pa)和厂家宣传的最小可测声压级(dB SPL),说的并不是一回事。前者是单颗麦克风把声音转成电信号的本事,后者是整台设备在多远的距离、多吵的环境下还能听多小。我们此前在《灵敏度指标解读》里聊的是前者,本文要说后者。本篇按核心概念、评价指标、测试方法、影响因素与选型逻辑,把这整套评价体系梳理清楚。
一、核心概念:系统级灵敏度 vs 传感器灵敏度
在评估声学成像仪时,最易混淆的误区就是将传感器灵敏度与系统级灵敏度混为一谈。
1. 传感器灵敏度(Sensor Sensitivity)
定义:指阵列中单个麦克风(如 MEMS 或电容麦克风)将声压转化为电信号的转换效率。
表达方式:通常以毫伏每帕斯卡(mV/Pa)或分贝伏每帕斯卡(dBV/Pa)表示(如 -38 dBV/Pa)。
上一篇我们聊过参数表上 -20dB 和 -40dB 到底差多少,那是单颗麦克风的事。放到整机上,这个数字的分量要打个折:信号与传声器自身噪声会被同步放大,真正决定下限的是等效输入噪声(EIN)。灵敏度调高带来的好处,是把后级电路噪声的影响压下去,但换不来更低的系统下限。转换系数高,不等于整机灵敏度就高。
2. 系统级灵敏度(System-Level Sensitivity)
定义:指整台声学成像仪(包含麦克风阵列、采集电路、波束成形算法和图像处理)在特定测试距离、工作频率与背景噪声下,成功定位、在声像图上形成清晰有效的声斑(表示声源位置的亮区)并精确量化出的最小声信号能力。
工程意义:系统级灵敏度才是决定巡检人员在 10 米外能否发现微弱局放、在 5 米外能否测出微小气漏的真实物理指标。
二、评价声学成像仪灵敏度的四大核心指标
评价一台声学成像仪的系统灵敏度,需从以下四个互为补充维度的量化参数进行评估:
1. 最小可测声压级(Minimum Detectable SPL)
物理含义:设备在指定距离和特定频率下,能够从背景底噪中提取声源并形成有效声斑所需要的绝对最小声强度,单位为 dB SPL。
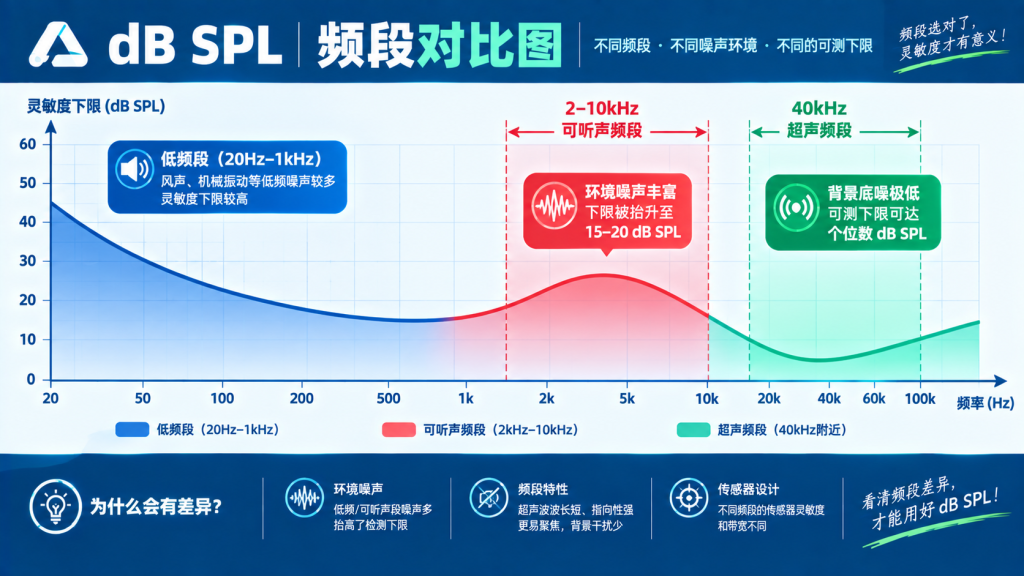
典型水平:在 40 kHz 超声频段(1 米测试距离),部分高端工业级设备标称的可测下限已进入个位数 dB SPL 量级;在 2 kHz–10 kHz 可听声频段(同样 1 米、消声室条件)受环境底噪约束,通常在 15–20 dB SPL。先说清基准:dB SPL 以 20 µPa 为参考声压。两个频段的差距有明确的物理根源——40 kHz 附近自然界几乎没有环境声源,背景底噪极低,检测下限主要由电路本底噪声决定,因此可以压得很低;而 2–10 kHz 可听声频段充满环境背景噪声,检测下限被环境底噪抬了上去。另外要提醒两点:不同厂商的测试距离、频率与判定阈值并不一致,这些数值属于厂商标称或实验室报告值,不宜直接横向对比;超声在空气中的吸收衰减随距离上升很快,标注 1 米距离的指标也不能按距离平方反比直接外推到 10 米。
2. 场景化映射指标(Application-Specific Indicators)
在实际工业应用中,工程人员难以直接测量 dB SPL,因此需要将声压级转换为具体的物理工况量:
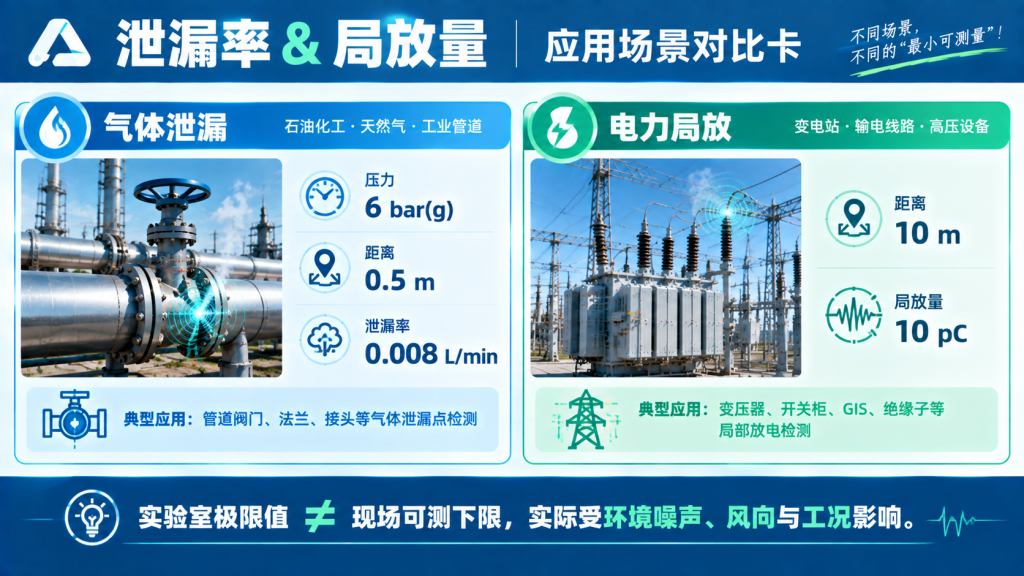
最小可测气体泄漏率(Minimum Detectable Leak Rate):在给定系统压力(如 6 bar(g))和测试距离(如 0.5 m / 2 m)下可识别的最小泄漏流量。目前部分高端设备在 0.5 米、6 bar(g) 条件下可识别低至 0.008 L/min(约 8 sccm,即标准状态下 8 cm³/min)的微小泄漏。这是实验室理想条件下的极限值,现场可测下限会受环境噪声、风向与工况影响而明显抬高。
最小可测局部放电量(Minimum Detectable PD):高压电力巡检中,设备在特定距离(如 10 m)下能稳定捕获的最小放电量(通常以皮库仑(pC)或微伏为基准映射)。消声环境下可识别低至 10 pC 级的局放超声信号(针-板放电模型、实验室条件;实际变电站环境因背景噪声与多路径反射,可测下限会明显高于此值)。
3. 阵列声学增益与信噪比(Array Acoustic Gain & SNR)
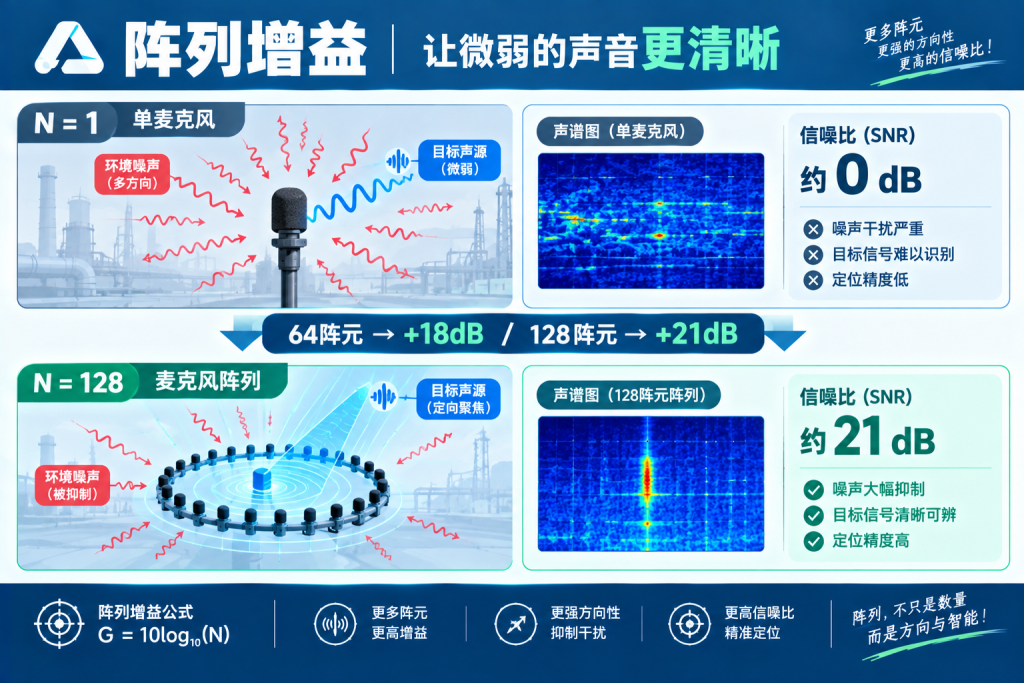
物理含义:声学成像仪利用多麦克风阵列的信号空间相干叠加,压制非相干背景噪声所带来的信噪比提升量。
理论计算:在理想非相干噪声场下,阵列声学增益 G 为:
G = 10 log10(N)
(其中N为阵列中有效麦克风的数量)现实价值:64 阵元的声学成像仪相比单麦克风可提供约 18 dB 的信噪比提升,128 阵元可提供约 21 dB 的增益,显著拉高了系统提取微弱信号的能力。
4. 复杂背景下的动态范围(Dynamic Range under Complex Background)
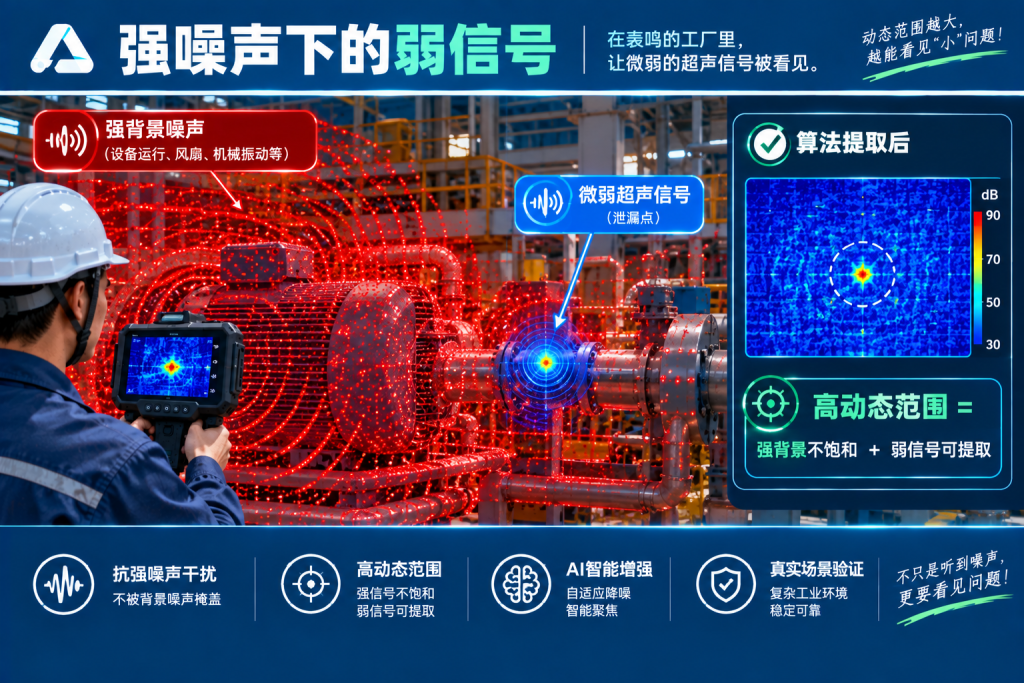
物理含义:这里要区分两个口径。一是器件级动态范围,指传声器从等效输入噪声到声学过载点(AOP)的跨度,MEMS 麦克风通常在 90 dB 以上;二是本文关心的工程口径,指在强背景噪声下,系统仍能定位的弱源与背景之间的声压级差。后者不是标准计量项,各家定义不一,比较前要先确认口径。
强噪声场景意义:在工厂高噪声环境(如 80–90 dBA 机械背景音)中,只有具备高动态范围与强背景压制力的算法,才能避免声像图被强背景音饱和遮盖,把掩埋在强噪下的微弱超声泄漏点挑出来。
三、声学成像仪灵敏度的标准化测试方法
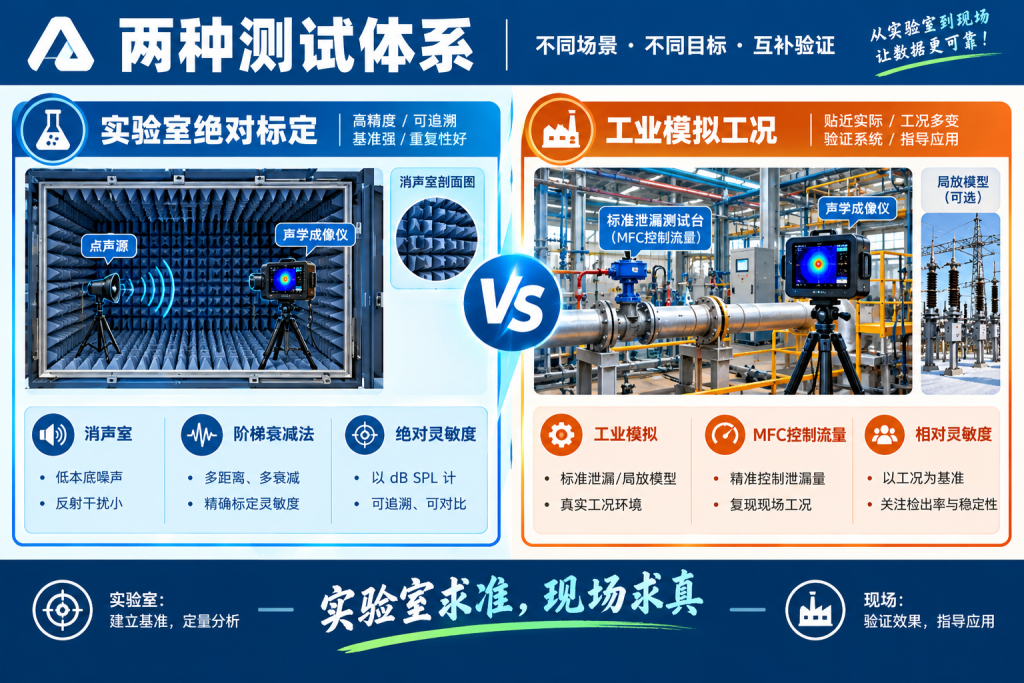
评价灵敏度必须在严格控制变量的环境下进行,主要分为实验室绝对标定与工业模拟工况两种测试体系:
1)消声室标定测试(绝对灵敏度):① 标准点声源阶梯衰减法,用于获取最小可测 dB SPL;② 空间方向性与距离衰减特性标定。
2)工业模拟工况测试(实用/相对灵敏度):① 标准气体泄漏测试台(MFC 控制流量、6 bar 恒压);② 标准局部放电模型测试台(针板/沿面模型 + pC 校准仪)。
1. 消声室 / 半消声室标定测试(绝对灵敏度)
测试环境:全消声室,消除墙面与地面混响反射。背景噪声要分频段标注:可听声段用 A 计权(一般要求低于 15 dBA),40 kHz 这类超声频段 A 计权已经不适用,应直接标注该频带的背景声压级(dB SPL)。另外要注意,设备自身的电路本底噪声往往高于环境本底,测试时还应记录系统的等效输入噪声(EIN)。
测试方法(声压阶梯衰减法):
1.将标定好的点声源(如 40 kHz 精密超声换能器)置于阵列正前方 1 m、3 m、5 m、10 m 处。
2.利用精密步进衰减器降低声源输出能量。
3.观察声像图,当目标声源形成的声斑峰值声压级比背景伪影区域高出 3 dB 时(工程惯例常取 3–6 dB 作为可辨识阈值),记录此时点声源在阵列中心的实测绝对声压级,即为该频段下的最小可测声压级。
还有一点容易被忽略:0.5 米这类近距离下,声波以球面波前入射阵列,需要采用聚焦波束成形,不能直接套用远场平面波假设,否则定位与量化都会偏。
2. 工业模拟工况测试(相对/实用灵敏度)
气体泄漏灵敏度测试:用质量流量控制器(MFC)配合 6 bar(g) 恒压气源建立可调泄漏源,出口用微孔喷嘴模拟真实泄漏形态,流量以 MFC 读数为准,不用孔径反推——0.1 mm 量级的孔在 6 bar(g) 下的实际流量比待测的微小泄漏量高出一到两个数量级。在 0.5 m、1 m、3 m 距离下逐渐调小流量,记录成像仪能连续多帧稳定定位声斑的临界流量值(L/min)。现场还要叠加风与环境噪声的影响,实测值通常高于实验室值。
电力局放灵敏度测试:在高压试验室搭建标准的针-板放电或沿面放电物理模型,接入局放校准仪。按 10 pC、50 pC、100 pC 逐步加压放电,测试成像仪在 5 m 及 10 m 距离上的响应与定位极限。
四、影响系统灵敏度的三大关键因素
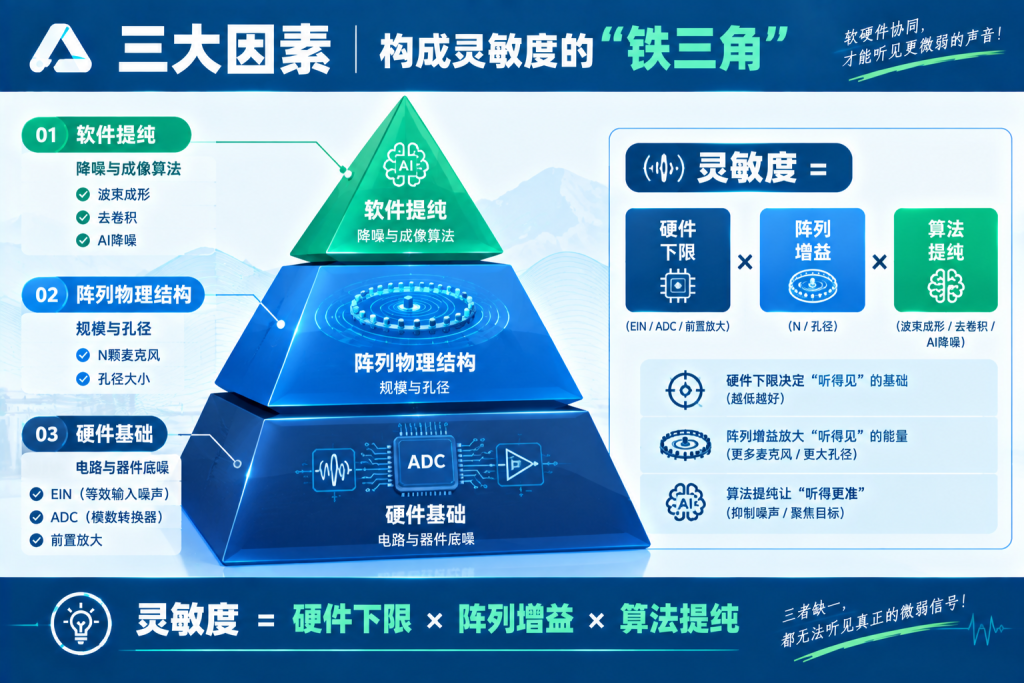
一台声学成像仪最终呈现出的灵敏度,由硬件基础、阵列物理结构以及后端算法共同决定:
物理增益:阵列规模与孔径;
硬件下限:电路与器件底噪;
软件提纯:降噪与成像算法。
1. 阵列规模与孔径(Array Scale & Aperture)
麦克风数量 (N):数量越多,物理阵列增益越高。从 32 颗增加到 128 颗,理论上可带来约 6 dB 的信噪比额外提升。
阵列孔径(Aperture):阵列的物理尺寸决定了波束宽度与空间分辨率。孔径越大,低频方向性越好,对空间相邻干扰声源的隔离能力越强,间接提升了复杂声场下的实用灵敏度。
2. 电路与器件底噪(Circuit & Hardware Noise Floor)
传感器 EIN(等效输入噪声):MEMS 麦克风芯片自身的电路热噪声是系统的第一道声学下限。
ADC 与前置放大电路:多通道同步采样电路的信噪比、时钟抖动(Clock Jitter)与供电纹波压制,直接决定了微弱模拟信号能否被完整转化为数字信号而不被电路噪声淹没。
3. 降噪与成像算法(Beamforming & Algorithms)
算法类型:传统延时叠加波束成形(Delay-and-Sum)计算量小,但旁瓣明显,强干扰下容易在主瓣外留下虚假点源;功能性波束成形(Functional Beamforming)与去卷积算法(CLEAN/DAMAS)能压掉大部分旁瓣,代价是计算量上升;AI 类噪声抑制算法的效果取决于训练数据,选型时应要求厂商提供算法开关前后的盲测对比,而不是只看宣传图。
五、声学成像仪灵敏度评价指标对照表
下表汇总了当前市面上主流与高端设备的常见指标区间,供选型时建立量级概念。
| 评估维度 | 测试手段/标准环境 | 关键记录数据 | 入门/通用设备参考区间 | 优秀/高端设备参考区间 |
| 最小可测声压级 | 全消声室 / 40 kHz 超声点声源 / 1 米距离 | 声斑形成的临界声压级(dB SPL) | 5–10 dB SPL | 个位数 dB SPL 量级 |
| 最小气体泄漏率 | 6 bar(g) 恒压 / 0.5 米距离 / MFC 标定流量 | 临界最小泄漏流量(L/min) | 0.05 L/min | ≤0.008 L/min (约 8 sccm) |
| 局放可测极限 | 高压屏蔽试验室 / 10 米距离 / 针板模型 | 临界最小可检测放电量(pC) | 100 pC | ≤10 pC |
| 麦克风阵列规模 | 硬件规格统计(MEMS 阵元数) | 阵元数量与阵列孔径 | 32 – 64 阵元 | 128 阵元及以上 |
| 声学阵列增益 | 理想非相干噪声场理论计算 | 10 log10(N)增益量 | 15–18 dB | ≥21 dB |
| 强背景下的弱源可辨跨度(非标准项) | 复杂声场 / 高低声压共存工况 | 80 dBA 背景下仍可定位的弱源与背景声压级之差 | 30–40 dB | ≥50 dB |
表注:
1. 声压级、泄漏率、局放这几行的数值属于厂商标称值或实验室报告值,不是行业统一标准,不同厂商的测试距离、频率与判定阈值并不一致,直接对比数值不具备严格意义;
2. 阵元数量是硬件规格,阵列增益 10 log10(N) 是理想非相干噪声场下的理论值,实际增益受阵型与互耦影响;
3.「强背景下的弱源可辨跨度」不是标准计量项,各家定义不一,比对前需先确认口径。
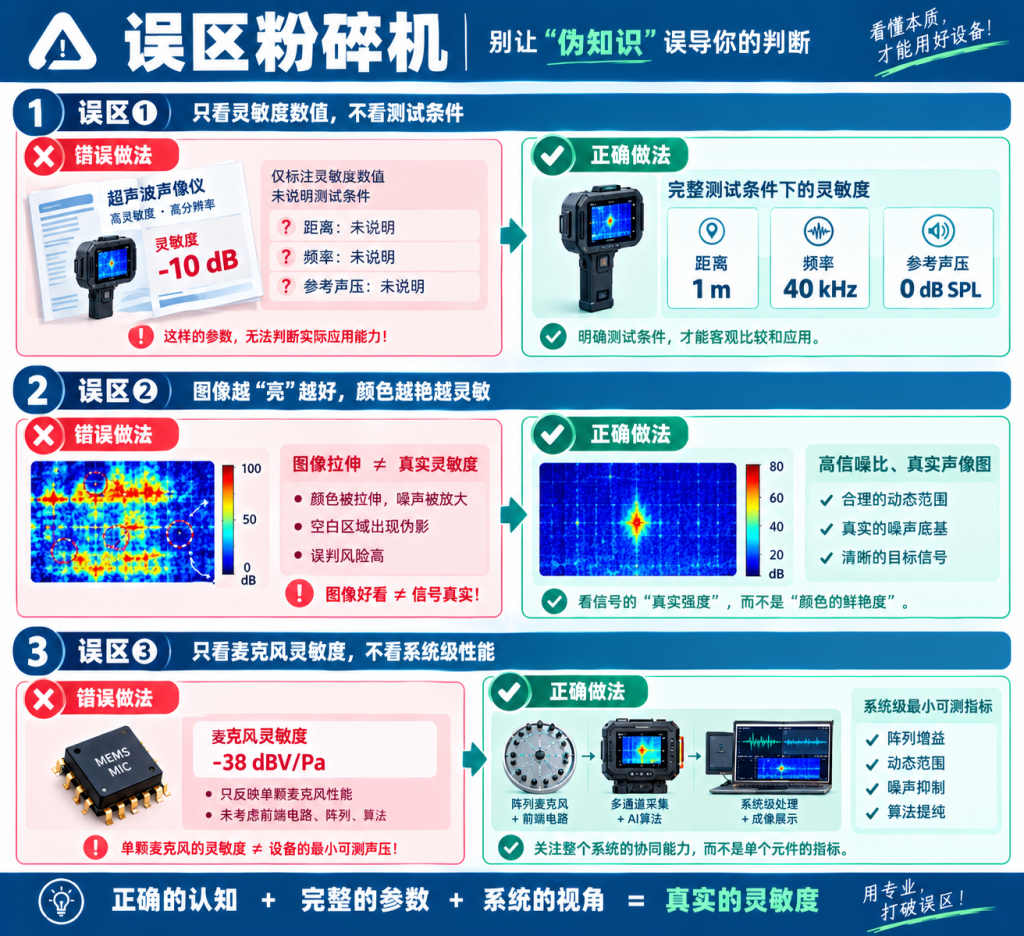
六、避坑指南:选型评价时的三大误区
在解读厂商宣传册或进行现场招投标测试时,需特别警惕以下技术陷阱:
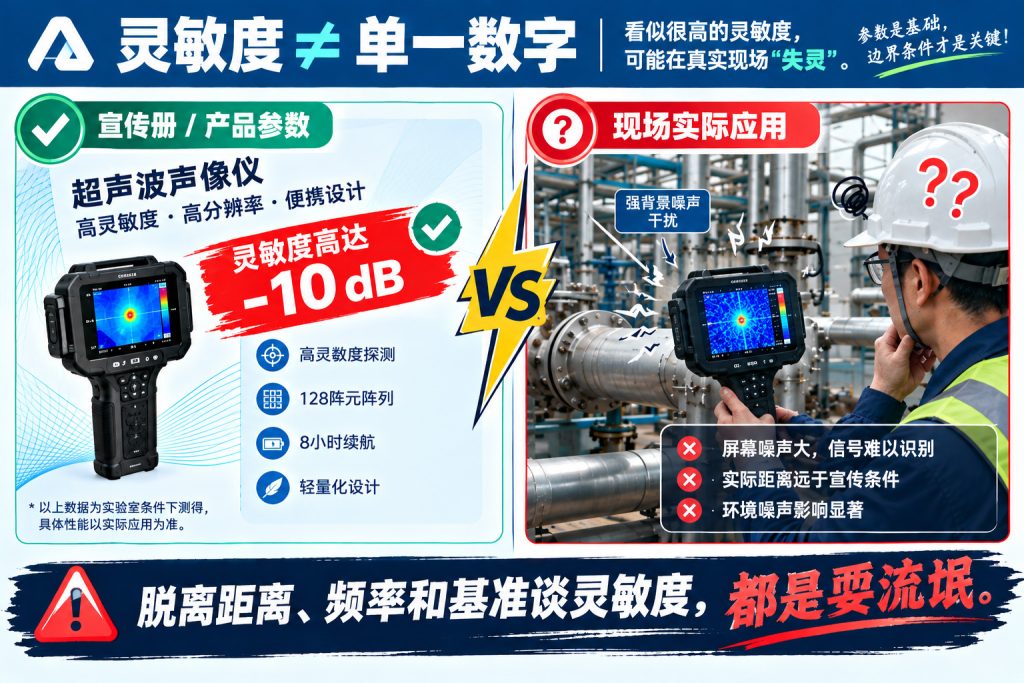
误区 1:脱离边界条件看单一数字
常见陷阱:宣传册标注“灵敏度高达-10 dB”,但未注明测试距离(是 0.1 米还是 5 米)、测试频率(是 20 kHz 还是 60 kHz)以及声压基准。
避坑建议:务必要求参数必须带上完整三要素:距离 + 频率 + 测试标准(如:“在 1 米距离、40 kHz 频率下为 0 dB SPL”)。
误区 2:混淆软件显示拉伸与真实硬件灵敏度
常见陷阱:某些设备在软件界面中允许把色标映射的动态范围窗口压缩(下限抬高、上限压低),画面对比度看起来很强,声斑显得很“灵敏”。但这只是图像视觉拉伸,背景电子底噪会被一并拉成虚假声斑(伪影)。
避坑建议:现场测试时,将设备对准无声源的空白区域,观察拉高对比度后界面是否出现大量乱跳的伪影声斑。真正的灵敏度建立在高信噪比(SNR)之上,而非单纯的图像对比度。
误区 3:将单麦克风灵敏度或单频段极限等同于全系统实用灵敏度
常见陷阱:以单颗 MEMS 芯片的-38 dBV/Pa代替整机灵敏度,或仅拿芯片频响曲线最高峰(如 40 kHz 谐振峰)的极值代表宽频带下的综合灵敏度。
避坑建议:考核设备在全频段(尤其是 2 kHz–100 kHz 宽频)下的实际表现,重点关注整机系统级最小可测指标。
七、选型推荐
在实际采购与工程选型时,应结合具体应用场景的需求与预算,合理匹配灵敏度指标:
1.电力高压巡检与远距离局放检测场景
核心需求:检测距离远(10–30 米),局放超声信号极其微弱,且变电站环境可能存在电磁与环境噪声。
选型建议:优先选择 128 阵元及以上的大孔径设备,要求 10 米测试距离下最小可测局放量达到 ≤10 pC(这是实验室针-板模型下的值,现场通常要放宽到 50–100 pC 量级,以实测为准),且具备良好的高频超声增益与高动态范围算法。
2.压缩空气/工业气体微小泄漏巡检场景
核心需求:工厂环境机械噪声大,泄漏点隐蔽且流量微小(小于 0.01 L/min)。
选型建议:关注 30–50 kHz 超声频段的灵敏度,选择在 0.5 米/6 bar(g) 下可测 ≤0.008 L/min 泄漏率的设备(这是实验室条件值,现场可测下限会明显抬高,选型时应预留余量并以实测为准)。设备需配备气体泄漏量自动估算算法,并兼顾便携性。
3.工厂 NVH 与机械异响诊断场景
核心需求:主要集中在可听声频段(20 Hz–20 kHz),需在嘈杂的车间背景中精准定位机械轴承磨损、风噪或结构振动异响。
选型建议:重点考察阵列孔径(大孔径带来更好的低频分辨率)与强背景下的弱源可辨跨度(非标准项,≥50 dB),确保强机械噪声下画面不会过载掩盖异响源。